Articles
Ouster 推出用于高精度机器人和物理人工智能的 ZED X Nano 立体相机
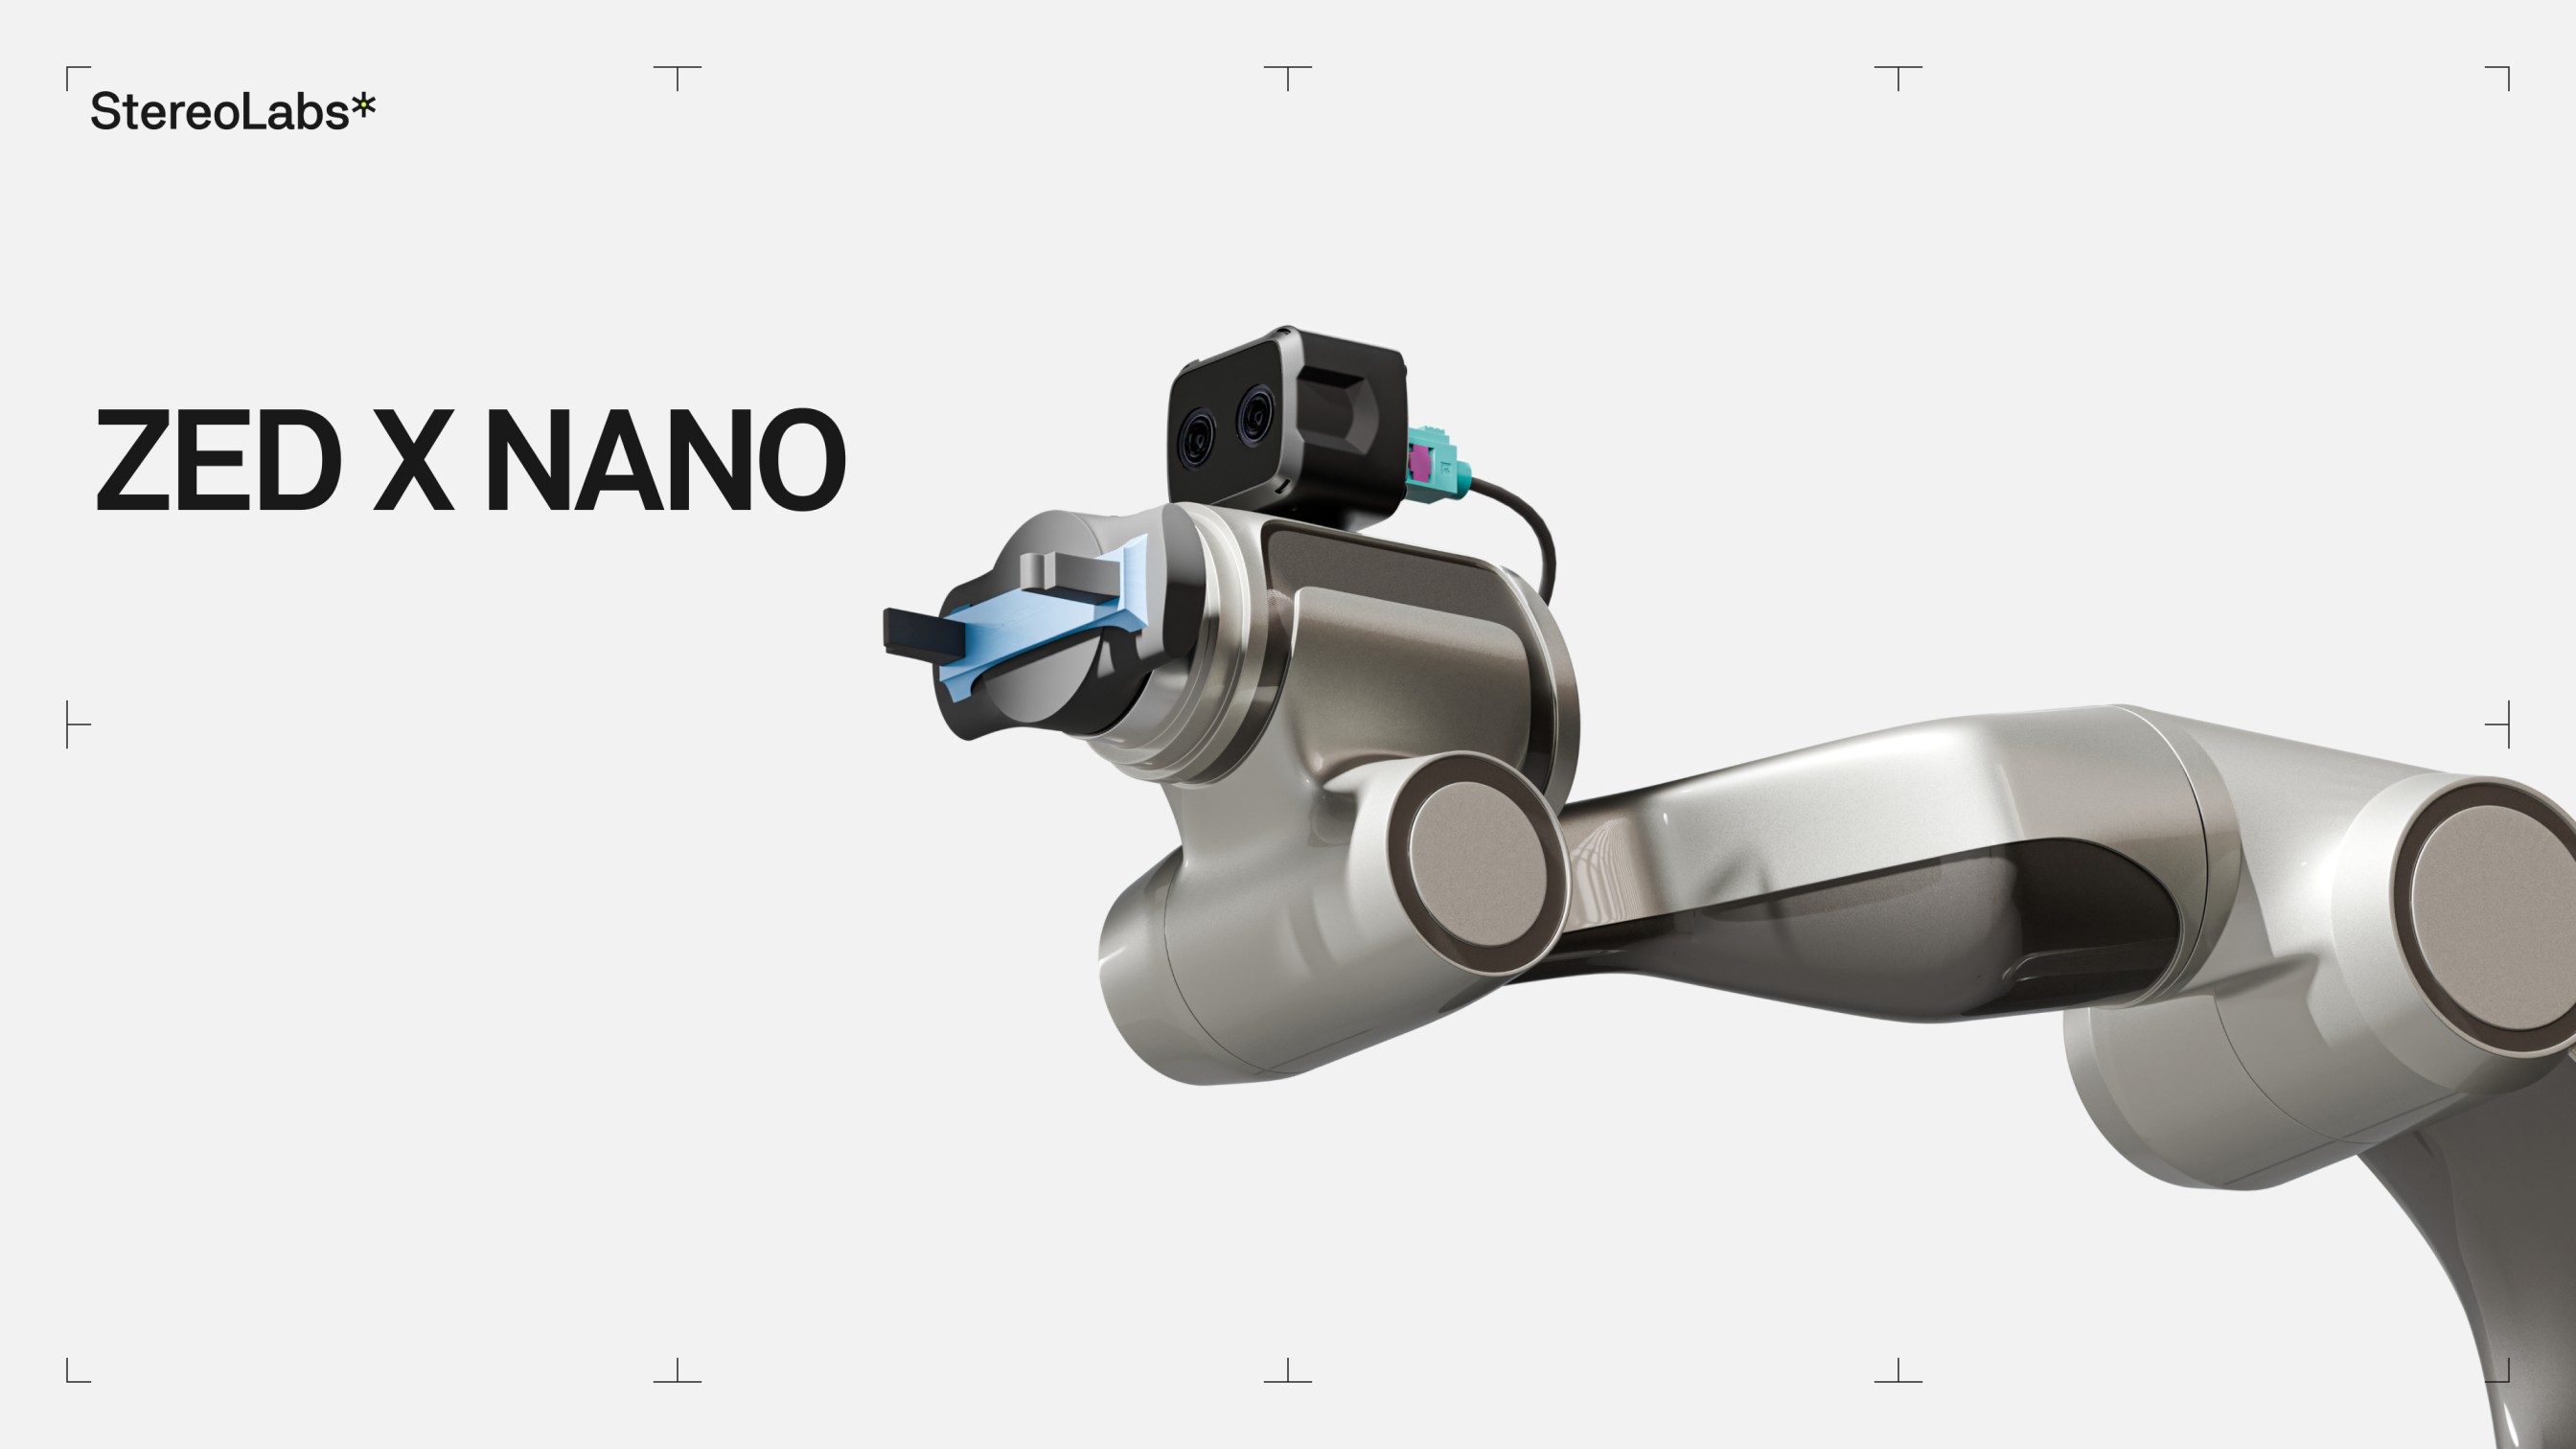
Ouster, Inc.(纳斯达克股票代码:OUST)(“Ouster”或“公司”)是物理 AI 传感和感知领域的领导者,宣布推出 Stereolabs ZED X Nano,这是一款紧凑型腕式立体相机,专为机器人操作、模仿学习和学习而设计。物理人工智能时代的高通量数据收集。
专为机械臂打造:更小、更坚固、更快
随着机器人团队针对操作任务扩展模仿学习和强化学习,RGB 图像质量和端到端捕获延迟已成为关键瓶颈。传统相机依赖 USB 连接,捕获低分辨率 720p RGB 和深度,并且需要 CPU 调节的管道,从而限制吞吐量并增加延迟。
Stereolabs ZED X Nano 的设计就是为了解决这些问题。相机直接安装,高度比同类解决方案小 40%应用于机器人手腕和臂端工具,每一毫米都很重要。它采用与旗舰 ZED X 相机系列相同的 1920×1200 全局快门传感器,以高达 120 fps 的速度捕获高分辨率 RGB 和深度图像,用于训练数据和操作。
耐用性设计。该相机配备板载防振 IMU,由坚固耐用的 GMSL2 连接和下一代电缆供电,专为机械臂的重复运动和电缆应力而设计,用工业级链路取代脆弱的 USB-C,可承载视频传输距离长达 15 米,具有 EMI 电阻和锁定连接器。
物理 AI 零复制管道
ZED X Nano 的核心是超低延迟捕获管道,具有从传感器到 GPU 的完全零复制路径,帧可同时直接流入 NVIDIA 硬件编码器和 AI 推理管道。对于数据收集团队来说,这意味着在 f 处捕获更高吞吐量的数据集全分辨率。对于部署团队来说,这意味着在同一帧上并行运行感知、分割和策略网络,为重要模型提供更多 GPU 空间。
亚毫米精度的神经深度
深度由 Stereolabs 的神经深度引擎提供支持,这是领先的 AI 立体深度系统,在 Z 轴上具有亚毫米精度,同时提供比传统结构光或飞行时间明显更好的横向 (XY) 定位相机,对于抓取姿势估计、精细放置和装配任务来说是一个关键优势,在这些任务中,横向误差会直接转化为操作失败。该摄像头的最小深度感应范围为 3 厘米,比市场上的同类解决方案能够感应更近的距离。
与 NVIDIA® Isaac™ 和 ROS 原生集成
ZED X Nano 是最新的 Stereolabs 产品,可与 NVIDIA Isaac Sim 和 Isaac Lab for sim-t 进行一流的原生集成o-real 传输,以及原生 ROS 和 ROS 2 支持。构建模仿学习或强化学习管道的团队可以捕捉高保真演示,使用匹配的相机模型进行模拟训练,并部署到硬件,所有这些都在相同的传感器和软件堆栈上进行。
“基于 Stereolabs 在 AI 视觉和感知解决方案方面的领先地位,ZED X Nano 使我们能够更深入地进入工业和机器人市场,赢得需要更小外形尺寸布局的新插座,”Ouster 首席执行官 Angus Pacala 说道。 “物理人工智能的未来取决于在边缘收集的大量高质量、低延迟图像数据。通过 ZED X Nano,我们为机器人专家的视觉系统进行了重大升级,使机器能够以前所未有的精度感知、思考、行动和学习。”